【MorFiC】一度覚えた歩き方を別の四足ロボットへ―追加学習を減らす研究
くまごろう
2026/9/26
2026/9/26
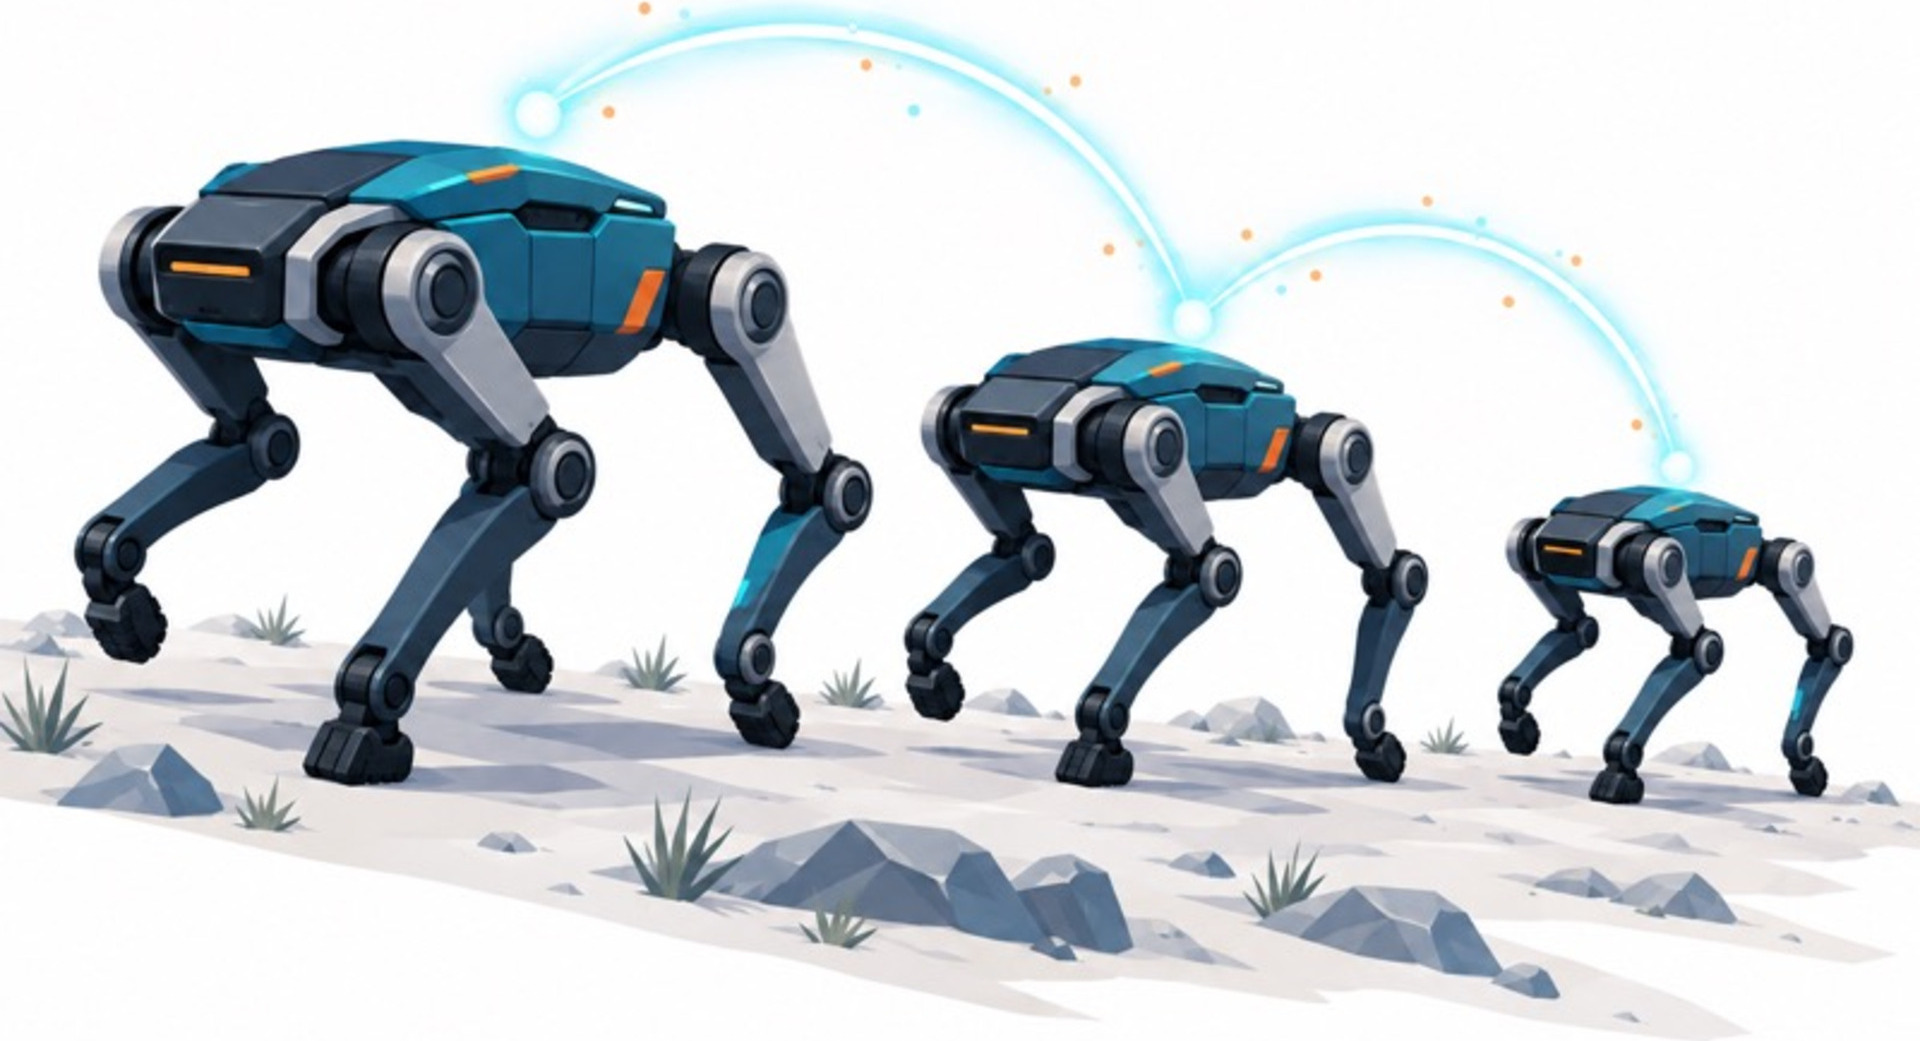
2026年9月21日、米メリーランド大学が、四足ロボットの歩き方を別の機体にも応用する「MorFiC」という研究を紹介しました。
ロボットは、試行錯誤を繰り返して歩き方を学びます。しかし、体重や脚の長さ、モーターの強さが変わると、覚えた動きが通用しなくなることがあります。MorFiCは、学習中に動きの良し悪しを評価する仕組みに、体の特徴を教える方法です。
研究チームは1種類の機体で学習した制御方法を、7種類の機体で検証しました。さらに実物のUnitree Go1とGo2でも、追加の調整学習なしで動作を確かめています。機体ごとに最初から学び直す負担を減らせる可能性が注目点です。
ただし、どんなロボットにも使えるわけではありません。重さや構造が大きく違う機体ではうまく動かず、制御の遅れや足の滑りなど、実機ならではの課題も残りました。対象は四足ロボットで、人型ロボットへの応用は今後の研究です。
出典:メリーランド大学公式記事(2026年9月21日)。関連Webページから原文と研究へのリンクを確認できます。
※画像はAIで生成した概念イラストで、実際の製品・実験写真ではありません。



コメント
コメントはまだありません。