動画を一度見せると新しい作業を試す――Skild AI「S1」の挑戦
くまごろう
2026/9/27
2026/9/27
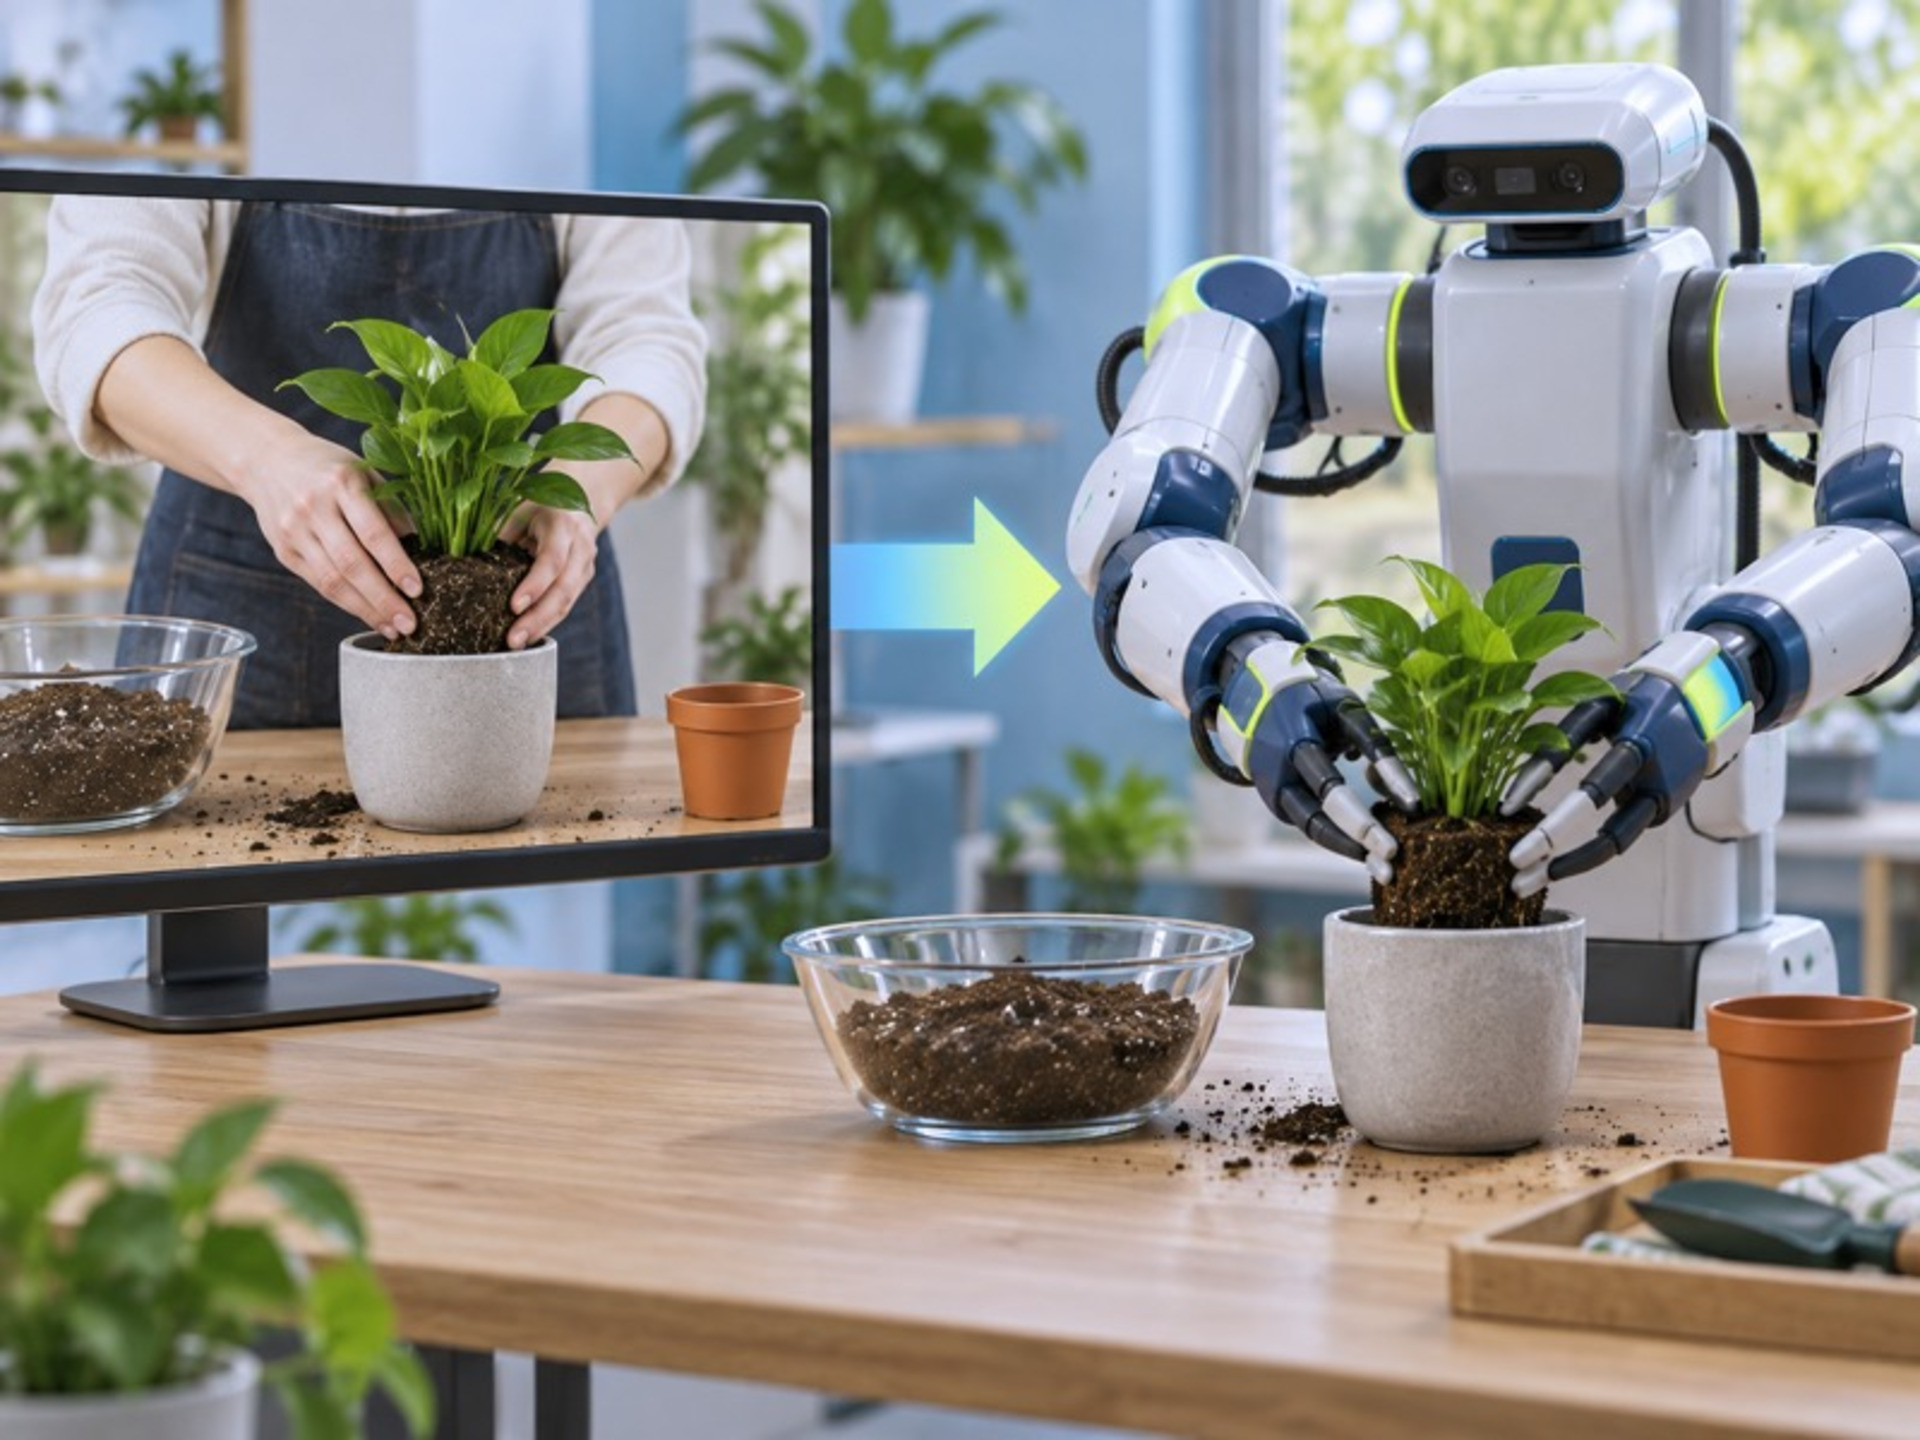
ロボットに新しい仕事を教えるたび、何百回も手本を見せなければならないとしたら大変です。Skild AIが発表したロボット基盤モデル「S1」は、作業の動画を一つ見せて、その場で未経験の手順に取り組むことを目指します。モデルの重みを作業ごとに追加学習しない「文脈内学習」という方法です。
公開デモには、植物を鉢に植えたり、パンケーキを返したりする作業が登場します。まるで人の動きを見てコツをつかむようでわくわくしますが、実験結果は万能な成功を意味しません。現場ごとの安全性と安定性を確かめることが、実用化の次の課題です。



コメント
コメントはまだありません。